Rixke Rail’s Archives
Accueil > Le Rail > Matériel roulant > Locomotives > L’évolution du matériel électrique de grande traction en Belgique et à (…)
L’évolution du matériel électrique de grande traction en Belgique et à l’étranger
M. Dispaux, Ingénieur principal aux A.C.E.C.
jeudi 6 août 2009, par
Quoique âgé de plus d’un demi-siècle, le moteur série à collecteur est toujours considéré, à juste titre, comme le meilleur moteur de traction.
Sa robustesse électrique et mécanique, et surtout la forme de sa caractéristique bien adaptée aux exigences de la traction, sont les principales raisons qui militent largement en sa faveur. Et par surcroît, moyennant certaines adaptations, ce moteur fonctionne aussi bien en courant alternatif qu’en courant continu.
Deux problèmes se sont posés lorsqu’il fallut l’adapter à la grande traction : en courant continu, celui de la tension d’alimentation la plus haute possible parce que la plus économique ; en courant alternatif, celui de la commutation, la tension d’alimentation étant, comme on le sait, facilement ajustée au niveau convenant le mieux au fonctionnement optimum des moteurs, au moyen d’un transformateur statique installé sur la locomotive.
Ainsi, successivement, la tension d’alimentation des lignes de traction à courant continu fut-elle portée à 500, 1.200, 1.500 et 3.000 volts, au fur et à mesure des perfectionnements apportés aux techniques de construction des redresseurs, des moteurs et surtout à celles de leur isolement.
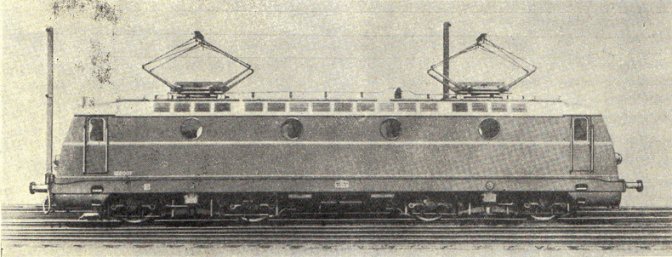
Puissance : 2.700 CV. Tension 3.000 volts, courant continu.
4 moteurs type CF 729 de 675 CV chacun.
(Cliché A.C.E.C.)
Par contre, en courant alternatif, les tensions de 12.000 à 15.000 volts furent considérées, dès le début, comme normales, mais les fréquences ne dépassèrent pas 25 périodes eu égard aux difficultés de commutation, considérées généralement comme proportionnelles précisément à cette fréquence.
Grâce à l’expérience acquise sur les réseaux monophasés les constructeurs purent établir, il y a une dizaine d’années, les bases de nouveaux moteurs série à collecteur fonctionnant de façon très satisfaisante avec du courant monophasé à 50 Hz.
Nous verrons plus loin comment de tels résultats furent obtenus.
La conception de la locomotive a, elle aussi, évolué au cours des années ; les moteurs se sont allégés en même temps qu’ils gagnaient en robustesse. Grâce à leur forte puissance spécifique, ils se logent facilement entre les roues motrices ce qui a permis de réaliser la commande individuelle des essieux.
Les moteurs de traction actuels sont construits pour fonctionner aussi parfaitement à grande vitesse qu’à bas régimes sous forts courants. Ce qui permet la réalisation de locomotives de type mixte. Aussi, peut-on concevoir dès à présent des réseaux électrifiés ayant une standardisation poussée à tel point qu’un seul type de locomotive y assure en grande traction, indifféremment les services voyageurs à grande vitesse et marchandises à forte charge.
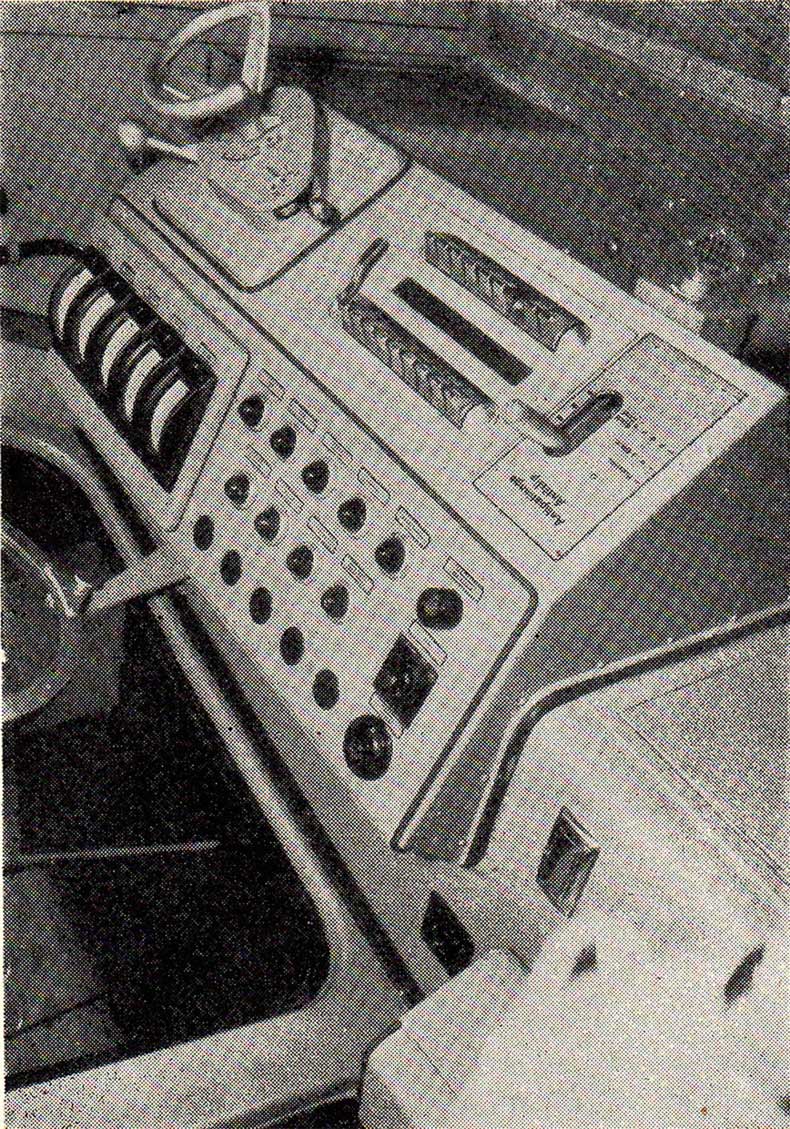
Vue d’une cabine de conduite. Lampes de signalisation, controller avec manette d’effort de traction. Boîte à interrupteurs pour disjoncteurs, pantographes, ventilateur, compresseurs, etc.
(Cliché A.C.E.C.)
Mais si l’évolution la plus spectaculaire a porté sur la conception des moteurs, celle-ci allant de pair avec celle des réseaux et des systèmes, d’autres domaines ont été marqués par de non moins importants progrès. Il s’agit notamment d’une conception plus rationnelle des appareillages de contrôle et de commande des locomotives.
Les moteurs à courant continu.
Comme énoncé plus haut, l’évolution la plus importante au point de vue de ses répercussions sur l’agencement général des réseaux a porté sur l’augmentation des tensions des moteurs à collecteurs. Celle-ci a été rendue possible par la mise en œuvre de nouveaux isolants et, grâce à une étude plus poussée de la commutation.
Quant à l’allégement qu’ils ont reçu, il ne pouvait résulter que d’une augmentation de leur vitesse de rotation ou d’une plus grande latitude dans le domaine de leurs échauffements.
La vitesse périphérique maximum du collecteur conditionne la vitesse de rotation du moteur. En mettant en œuvre des dispositifs de serrage et des isolants conçus plus rationnellement, les constructeurs belges ont réussi à porter cette vitesse périphérique à 70 m/sec, en survitesse.
Les grandes vitesses périphériques ont posé aussi des problèmes intéressant la commutation : on sait que ces grandes vitesses ne sont compatibles avec de grands efforts de démarrage que moyennant un shuntage important des pôles.
Le fonctionnement à flux réduit qui en résulte est délicat et des coups de feu peuvent se produire ; cependant, les moteurs de nos derniers types de locomotives supportent un shuntage de plus de 70 %, sans qu’il soit besoin de les munir d’enroulements de compensation de la réaction d’induit. Ce résultat a été obtenu par une étude approfondie des enroulements d’induit, des connexions équipotentielles et du circuit magnétique.
Des échauffements plus importants ont aussi été admis pour les moteurs, grâce à l’emploi d’isolants nouveaux et de résines synthétiques résistant mieux aux effets de la température.
Toutes ces améliorations ont abouti à la conception de moteurs plus simples et plus robustes supportant bien, aux grandes vitesses, l’accouplement direct aux essieux permettant donc la suppression des transmissions élastiques et de tous leurs organes délicats intervenant pour une part importante dans les frais d’entretien des locomotives.
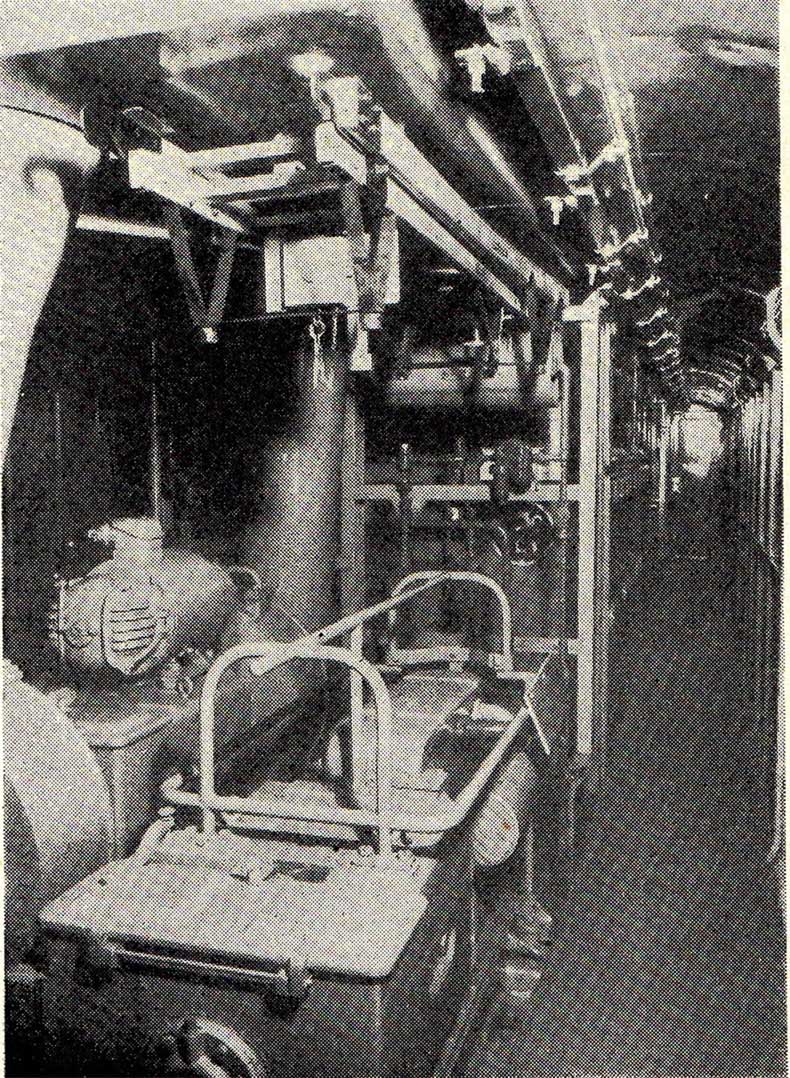
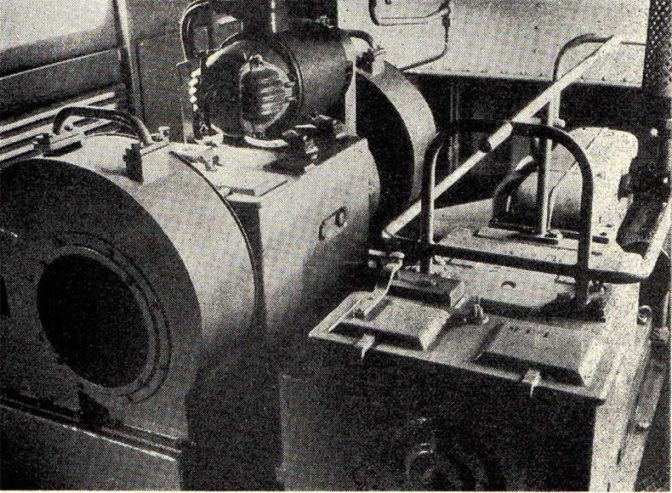
Vue d’un des corridors intérieurs montrant le groupe ventilateur, génératrice auxiliaire, le groupe moteur compresseur, le bloc appareillage de contrôle.
(Cliché A.C.E.C.)
Ainsi, tous les moteurs qui les équipent, sont-ils maintenant du type « suspendu par le nez », c’est-à-dire s’appuyant directement sur l’essieu d’une part et librement sur des ressorts d’autre part. Leur comportement à l’usage s’est avéré en tous points favorable.
Appareillage de commande et de contrôle.
Pendant longtemps, la commande par contacteurs électropneumatiques a été considérée comme répondant le mieux aux impératifs de robustesse, de simplicité et de sécurité que l’on exige normalement d’un appareillage soumis à la fois à des manœuvres fréquentes, aux trépidations du rail et à de fortes intensités.
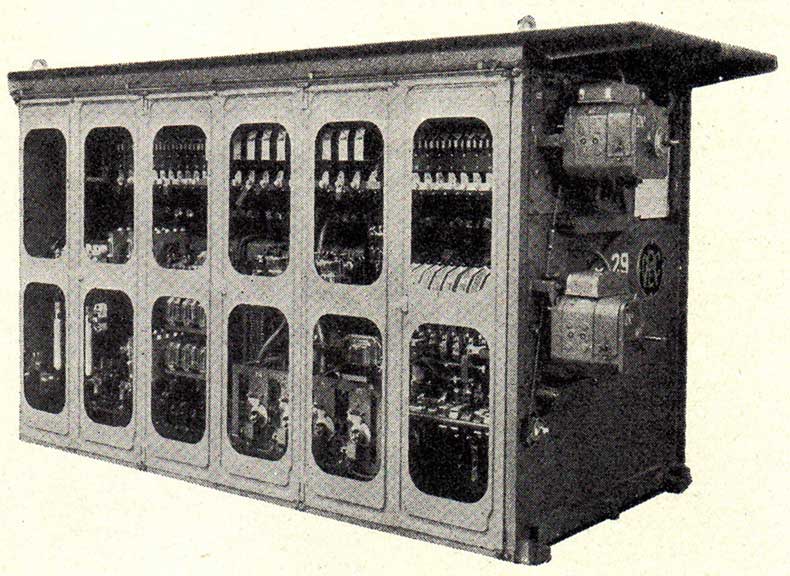
Depuis quelques années, cette commande est dépassée par la commande par cames dont une des applications les plus parfaites équipe les dernières locomotives de la S.N.C.B. Celle-ci, outre l’asservissement positif qu’elle assure dans la succession des manœuvres grâce à son axe de commande unique, présente l’avantage de grouper tous les appareils en un bloc compact préassemblé et essayé facilement en usine, avant installation dans la caisse de la locomotive.
Le même bloc comporte aussi, logées dans un compartiment séparé, les résistances de démarrage en rubans, ventilées au moyen de ventilateurs hélicoïdes qui accroissent considérablement leur capacité de refroidissement et permettent le fonctionnement de la locomotive sur un cran correspondant à un fonctionnement avec résistance insérée pendant un temps très long.
Les câblages sont assemblés rationnellement en atelier sur un faux châssis descendu dans la locomotive, puis raccordé aux différents blocs et aux moteurs.
(Cliché A.C.E.C.)
Le freinage électrique.
Le freinage rhéostatique exige d’importantes résistances difficiles à loger et surtout à refroidir.
Depuis que les redresseurs à vapeur de mercure fonctionnent de façon réversible, le freinage par récupération a pris un nouveau regain d’intérêt, moins du fait des économies de courant que de celui de l’usure des bandages, des sabots de frein et de la régularité de l’effort de freinage.
Pour réaliser le freinage par récupération, la locomotive est équipée d’un petit groupe d’excitation composé d’un moteur à 3.000 volts et d’une excitatrice à basse tension capable de fournir le courant d’excitation des moteurs fonctionnant en génératrice à excitation indépendante débitant sur la caténaire.
La stabilité du système est assurée par un enroulement anti-compound placé sur l’excitatrice de la génératrice et parcouru par le courant de freinage débité par les moteurs. Ce schéma essentiellement simple n’exige aucune modification aux enroulements des moteurs.
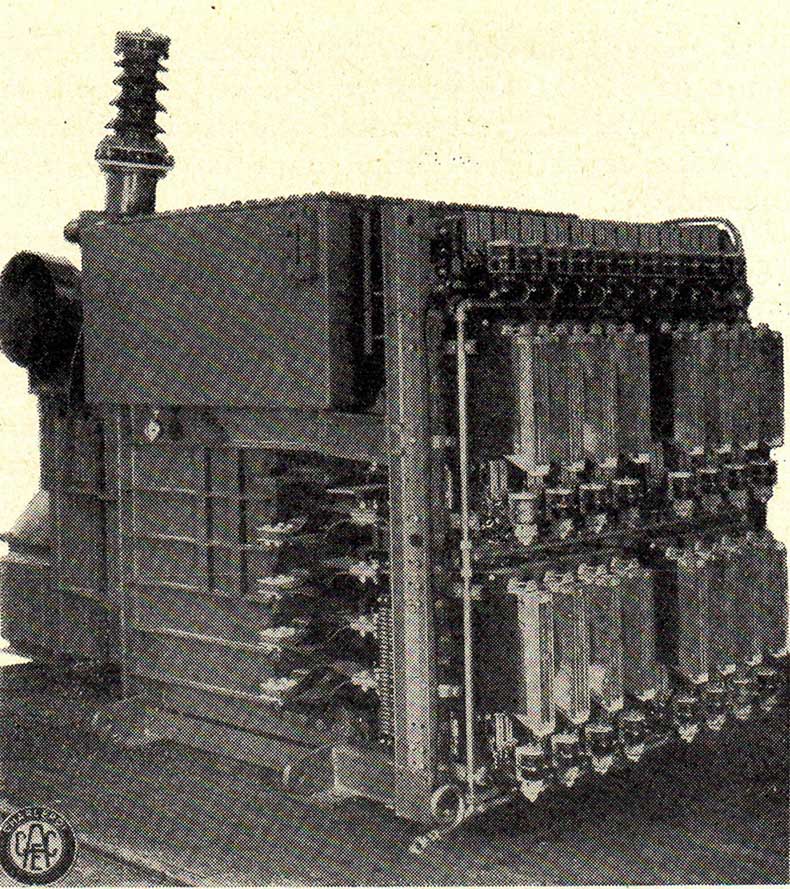
(Cliché A.C.E.C.)
Les 83 locomotives B-B type 123 en construction pour la S.N.C.B., seront munies de ce dispo-sitif qui se justifie surtout sur les lignes acciden-tées telles que celle de Namur à Arlon.
Les dispositifs de commande.
La commande des nouvelles locomotives de la S.N.C.B. a été simplifiée au maximum ; elle comporte :
- une manette à 3 crans : avant - zéro - arrière ;
- un controller commandant les divers crans de marche : marche ralentie, série, série-parallèle, shuntage ;
- un modérateur d’efforts donnant en progression continue, tous les efforts de traction entre zéro et vingt tonnes.
L’appareillage des locomotives de la S.N.C.B. comprend aussi un dispositif de décel de patinage avec contrôle lumineux.
Une manette de commande anti-patinage à trois positions donne au conducteur, la faculté d’exercer un léger freinage pneumatique, de le compléter par le couplage de marche antipatinage (réduction de l’effort aux essieux avant des bougies, charge des essieux arrière) et, enfin, par le sablage des essieux avant.
Les locomotives à courant monophasé 50 Hz.
L’inauguration de la première locomotive à courant monophasé 50 Hz fonctionnant sous 25.000 volts est encore toute récente. Elle date d’un peu plus de deux ans. Elle eut lieu sur la première ligne électrifiée du Congo Belge, celle de Jadotville à Tenké, prolongée maintenant jusqu’à Kolwezi et prochainement jusqu’à Elisabeth ville. Ce fut aussi la première ligne équipée en courant à fréquence industrielle qui ait été dotée en si peu de temps d’un contingent de locomotives aussi important - soit 12 unités identiques - construites non plus comme prototypes, mais à échelle industrielle.
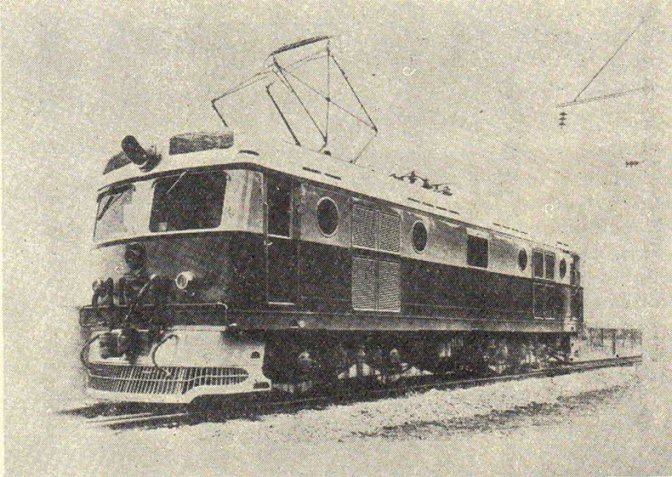
Tension de la ligne 25 kV. Puissance 1.680 CV (4 moteurs de 420 CV chacun). Vitesse maximum 72 km/h (voie étroite).
(Cliché A.C.E.C.)
Entretemps, tout récemment, en France, la S.N.C.F. a mis en service, à son tour, une ligne équipée avec ce système de courant très simple, puisqu’il permet de puiser directement l’énergie de traction sur le réseau industriel triphasé à haute tension.
Ce système présente d’incontestables avantages en ce qui concerne d’une part la réduction des frais de premier établissement, d’autre part l’alimentation des moteurs sous les tensions les plus favorables et ajustables, sans pertes dans des résistances au moyen de transformateurs à gradins de réglage.
Les moteurs série à collecteur sont, dans ce domaine encore, les meilleurs moteurs de traction. Mais leur commutation soulève des difficultés croissant avec la fréquence et c’est à ces difficultés qu’il faut imputer le retard ayant affecté la mise en exploitation de lignes alimentées en courant monophasé 50 Hz.
Les moteurs monophasés à alimentation directe.
Si la commutation se présente comme un phénomène simple en courant continu, les choses se compliquent en courant alternatif du fait de l’induction engendrant dans les spires court-circuitées par les balais des courants pouvant exercer à cause de leur intensité élevée, une action destructrice sur le collecteur.
Par une étude systématique des moteurs, les constructeurs ont réussi à limiter ce courant, dans les conditions les plus défavorables, à une valeur acceptable notamment en diminuant la tension entre lames du collecteur et en munissant ce dernier de connexions résistantes.
Les moteurs monophasés actuels ont donc un grand nombre de pôles, des collecteurs finement divisés et tournant vite et une tension aux bornes assez basse comprise entre 200 et 300 volts. Leur fonctionnement à 50 Hz est en tous points comparable à celui des moteurs modernes alimentés en très basse fréquence.
Les transformateurs de locomotives et l’appareillage.
Comme énoncé plus haut, le réglage de la tension des moteurs s’effectue aisément au moyen des prises multiples disposées sur les enroulements haute ou basse tension du transformateur abaisseur.
Quoique par sa conception même le transformateur type « cuirassé-imbriqué » adopté sur les locomotives les plus récentes, soit de loin le mieux adapté aux trépidations, on comprend que le calage de ses éléments actifs doive néanmoins faire l’objet de soins tout particuliers.
Sur les 12 premières locomotives fournies au Congo, le réglage par les gradins de la basse tension se fait au moyen de contacteurs électropneumatiques. Par contre, les 10 dernières unités actuellement en construction, seront équipées de contacteurs à cames réglant la tension par le circuit haute tension.
L’ensemble des contacteurs est de conception analogue à celle des blocs à cames utilisés en courant continu suivant la disposition J.H.
L’expérience en service pourra seule déterminer lequel des dispositifs de commande présente le plus d’avantages.
Quant aux groupes auxiliaires, ils sont entraînés par moteurs à cage, soit monophasés avec phase auxiliaire, soit triphasés avec groupe Arno ; une prise spéciale du transformateur fournit la basse tension.
Le freinage en courant alternatif.
Le freinage rhéostatique est généralement préféré au freinage par récupération ; en effet, ce dernier implique que la locomotive puisse absorber au réseau de l’énergie réactive tout en lui fournissant de l’énergie active, solution souvent peu favorable.
Le freinage rhéostatique, d’autre part, a l’inconvénient d’exiger des résistances de charge volumineuses ; par contre, lorsque les moteurs fonctionnent en génératrice, leur commutation est parfaite et le collecteur peut se repolir et effacer les traces de démarrages qui auraient pu altérer sa surface.
Les locomotives à ignitrons.
A cause de la complexité des appareils nécessaires au maintien du vide, les premières locomotives à redresseurs créées aux États-Unis n’ont pas dépassé le stade de prototypes.
De nouveaux types de locomotives équipées de redresseurs scellés, de type ignitron, sont actuellement aux essais sur les réseaux étrangers. Dépourvus de pompes à vide, leur simplicité et leur robustesse font augurer favorablement de l’avenir qui leur est réservé.
Les moteurs sont du type série à courant continu ; la tension continue la plus favorable et la plus économique se situe aux environs de 750 volts.
Toute une gamme des caractéristiques de fonctionnement économique peut être obtenue de divers moyens, soit par réglage de la tension du transformateur, soit par shuntage des moteurs, soit par action sur l’allumage des ignitrons.
Afin de réduire à 30 % de la valeur moyenne le taux d’ondulation du courant redressé, le circuit des moteurs est pourvu de réactances en série ; ces dernières présentent cependant l’inconvénient mineur de produire des harmoniques gênants dans les circuits téléphoniques voisins mais pouvant être amortis par des circuits-filtres appropriés disposés sur la locomotive.
Quant aux auxiliaires, ce pourront être des moteurs à courant continu à basse tension, alimentés par un jeu d’ignitrons de faible puissance.
Courant continu ou alternatif ?
Les techniques sont en pleine évolution, principalement en courant alternatif et il est prématuré, nous semble-t-il, de vouloir donner des conclusions trop absolues ; les seules valables sont tirées de l’expérience acquise sur les lignes électrifiées dans l’un ou l’autre système. En ce qui concerne les caractéristiques de fonctionnement, on note les différences suivantes :
Les locomotives à courant continu ont peu de crans économiques ; lors du démarrage, il faut insérer des résistances en série avec les moteurs pour limiter l’effort et le courant absorbé. En monophasé, tous les crans sont économiques.
Etant donné l’allure de leurs courbes, les moteurs monophasés à collecteur tournent plus vite en régime de puissance maximum que les moteurs à courant continu.
Quant aux risques de patinage, s’ils sont plus grands avec les moteurs monophasés qu’avec les moteurs à courant continu 1.500 volts, par contre les risques d’avaries sont équivalents lorsqu’il s’agit de courant continu 3.000 volts.
Mais c’est dans le domaine de l’alimentation que le courant monophasé l’emporte sur le courant continu. En principe, les distances entre sous-stations pourraient être proportionnelles aux tensions, toutes autres conditions étant égales par ailleurs.
En réalité, d’une part le facteur de puissance des moteurs monophasés qui oscille entre 0,4 et 0,5 au démarrage et 0,9 au voisinage du régime normal et, d’autre part, les constructeurs qui préfèrent diminuer jusqu’au niveau économique la section des caténaires, mitigent quelque peu les chiffres théoriques.
Les distances entre sous-stations s’établissent donc aux environs de 30 km en courant continu 3.000 volts et 50 à 70 km en monophasé 25.000 volts.
Quant aux consommations, il est difficile de les comparer car elles varient d’un réseau à l’autre, en fonction des profils, des charges remorquées et des consignes d’exploitation.
Ainsi, grâce aux perfectionnements apportés aux techniques de construction, les chemins de fer disposent maintenant de deux systèmes de traction répondant, l’un - en courant continu - aux exigences économiques des lignes les plus chargées, l’autre - en courant alternatif 50 Hz - aux données économiques des réseaux plus faiblement chargés.
L’expérience nous dira où se situe la limite économique exacte entre les deux systèmes.